PRINCIPI DELLA DISTORSIONE DI FASE E
STRUTTURA DI MODULAZIONE NON LINEARE
Nella prima parte di questo articolo, sono stati descritti i criteri e le metodologie utilizzati per la generazione del terreno e delle orbite di scansione. Questa seconda parte si concentra invece sull’implementazione del motore audio e sulla sua risposta ai dati estratti dalla superficie.
Il nucleo del sistema risiede in un algoritmo di Distorsione di Fase (Phase Distortion, o PD), una tecnica che consiste nel modificare l’andamento lineare della fase di un oscillatore prima che questa venga convertita in ampiezza da una funzione trigonometrica (come il seno o il coseno).
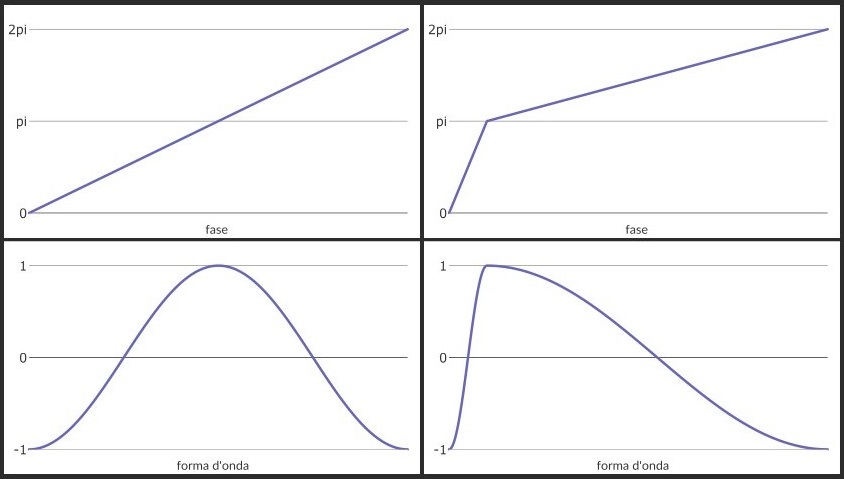
Nelle implementazioni classiche della distorsione di fase, l’andamento di un accumulatore di fase lineare (phasor) viene alterato in segmenti a pendenza variabile. Utilizzando la fase così distorta come indice di lettura per una lookup table, la forma d’onda originaria (tipicamente sinusoidale) subisce una deformazione geometrica che ne arricchisce lo spettro con parziali armoniche aggiuntive.
Diversamente dalle implementazioni tradizionali, in cui le variazioni delle pendenze sono guidate da inviluppi multi-stadio, il motore di distorsione di fase alla base di questo progetto viene modulato in tempo reale, utilizzando i valori estratti dalla scansione del terreno come coefficienti dinamici.
MAPPING DEL TERRENO E FUNZIONI DI TRASFERIMENTO
L’architettura del sistema si basa sulla flessibilità con cui i valori dell’asse del terreno intervengono sull’andamento della fase. All’interno del prototipo, l’ampiezza della superficie è normalizzata in un intervallo tra 0 (terreno piatto) e 1 (massima altezza). Le modalità con cui questi valori vengono riscalati definiscono l’esponente della funzione di trasferimento non lineare che rimodula il phasor prima della conversione trigonometrica. L’utente può selezionare tre diverse modalità operative, differenziate dall’intervallo in cui l’esponente viene mappato, per determinare il contenuto armonico risultante:
Esponenziale (esponente maggiore di 1)
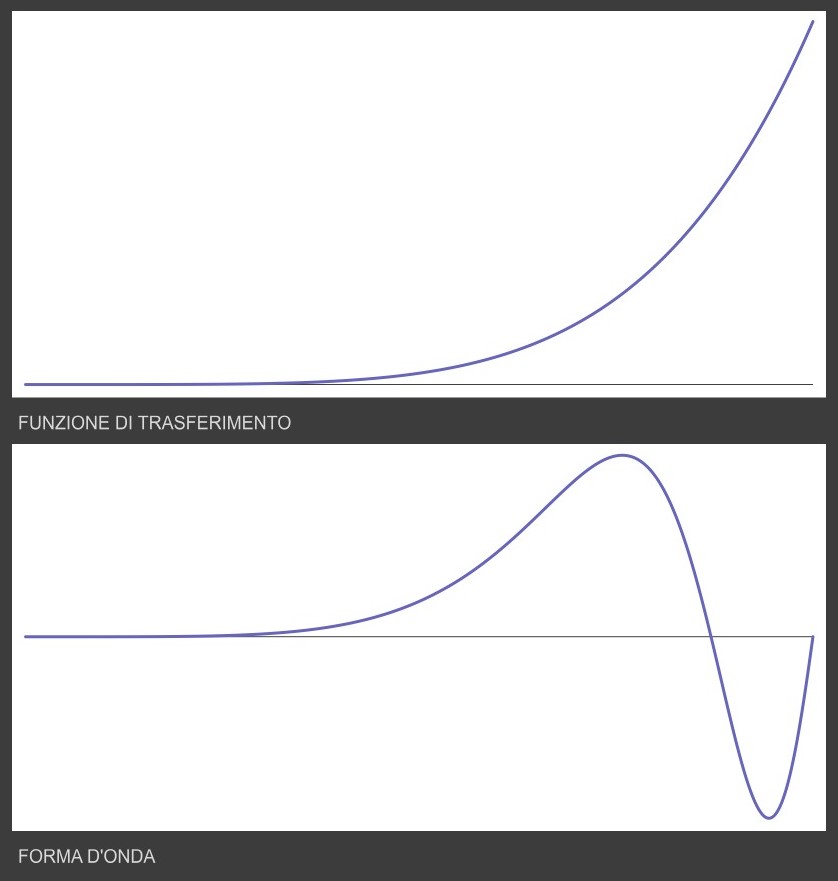
In questa configurazione, l’utente definisce un valore massimo di riscalamento superiore all’unità , determinando un andamento esponenziale per la funzione di trasferimento della fase. La rampa dell’accumulatore subisce una decelerazione iniziale seguita da un’accelerazione repentina in prossimità della fine del ciclo. Dal punto di vista spettrale, questa distorsione asimmetrica genera un arricchimento armonico progressivo e stabile, con un’estensione del contenuto in alta frequenza direttamente proporzionale ai valori estratti dal terreno.
Logaritmica (esponente frazionario)
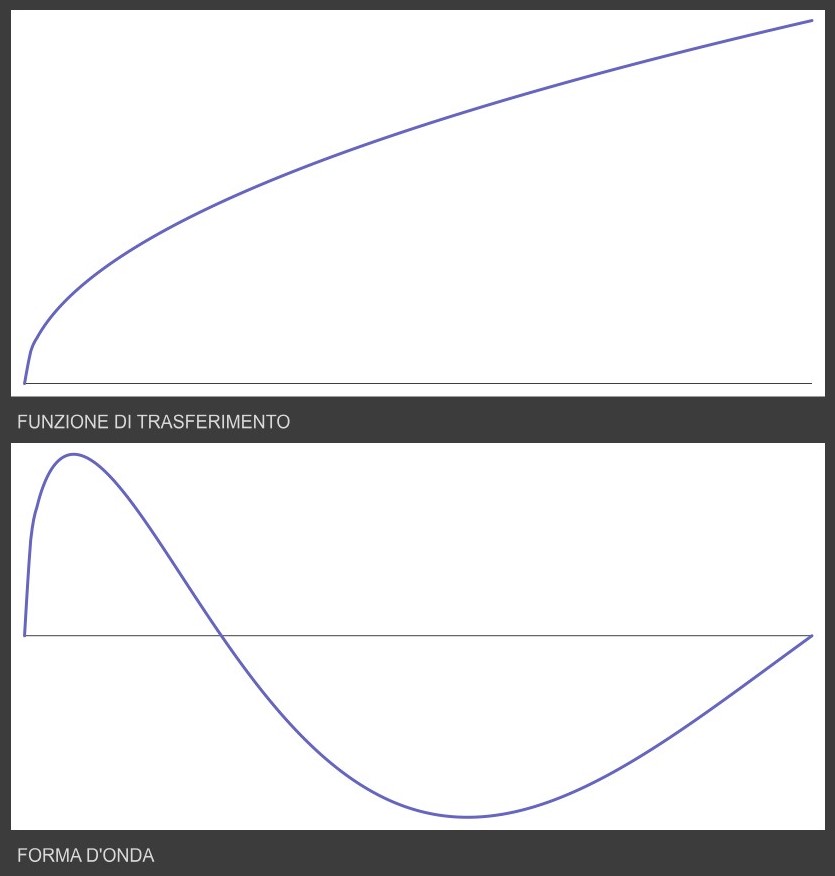
Limitando l’intervallo dell’esponente a una finestra frazionaria compresa tra 0 e 1, il sistema applica una distorsione di tipo logaritmico. La pendenza del phasor subisce una forte compressione geometrica, caratterizzata da una massima velocità di scansione all’inizio del ciclo e da uno spianamento successivo. Questo comportamento introduce una discontinuità netta nella transizione di fase che si traduce in uno spettro brillante e tagliente, con una forte presenza di componenti acute e parziali ad alta frequenza associate alla repentinità della deformazione iniziale.
Iperbolica (esponente negativo)
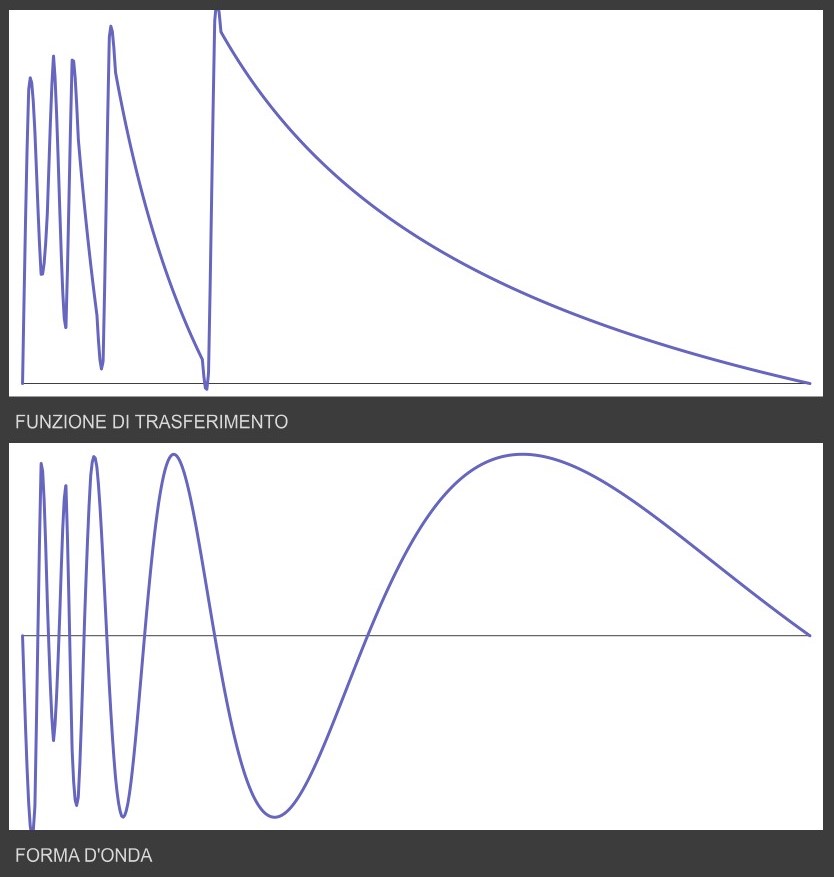
Mappando i dati del terreno in un intervallo di esponenti negativi , la funzione di trasferimento assume un andamento iperbolico estremamente ripido. Questa configurazione spinge i valori del ciclo di fase ben oltre la soglia nominale di 1; l’eccedenza viene ripiegata all’interno del dominio trigonometrico grazie alla periodicità della funzione seno. L’accumulo iperbolico in prossimità dello zero costringe il segnale a completare una fitta successione di cicli sinusoidali in una frazione ridotta di tempo. L’output audio risultante presenta uno spettro ad alta densità armonica e inarmonica, caratterizzato da fenomeni di intermodulazione e da una marcata ruvidezza timbrica dovuta alla forte non-linearità del sistema.
STRUTTURA DEL MOTORE AUDIO E
CONTROLLO MULTIDIMENSIONALE DELLA FASE
Il passaggio dal modello teorico alla generazione del segnale avviene attraverso un’architettura polifonica strutturata per mappare dinamicamente i flussi di controllo su ciascuna voce.
Ogni istanza include un accumulatore principale (phasor~) dedicato alla generazione della rampa lineare associata alla frequenza fondamentale. Per controllare i parametri del motore di sintesi, ciascuna voce gestisce quattro orbite di scansione simultanee e reciprocamente indipendenti.
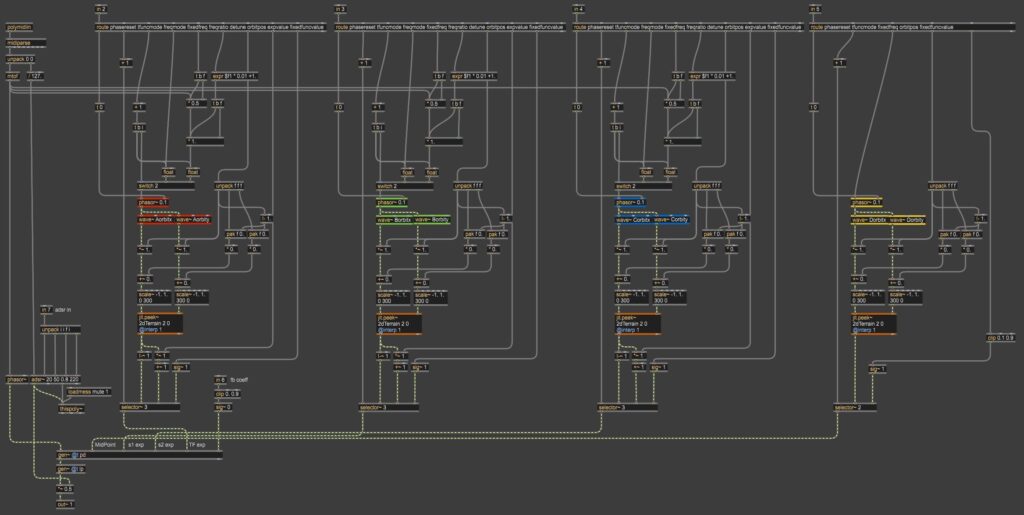
Ogni orbita dispone di una coppia di oscillatori in quadratura e di un rispettivo oggetto di lettura (jit.peek~) interfacciato con la matrice globale del terreno. Questa indipendenza permette di configurare la velocità e la traiettoria di ogni scansione secondo due modalità principali:
- Rapporto di Frequenza (Ratio): Un fattore di moltiplicazione calcola la frequenza dell’orbita in proporzione alla frequenza fondamentale della nota MIDI intercettata al Note-On.
- Frequenza Fissa (LFO Mode): Gli oscillatori dell’orbita operano su un valore in Hertz svincolato dall’altezza della nota suonata, introducendo modulazioni spettrali asincrone.
I quattro flussi audio estratti dai rispettivi oggetti jit.peek~ governano in modo non lineare la geometria della fase del phasor~ principale prima dello stadio di conversione trigonometrica.
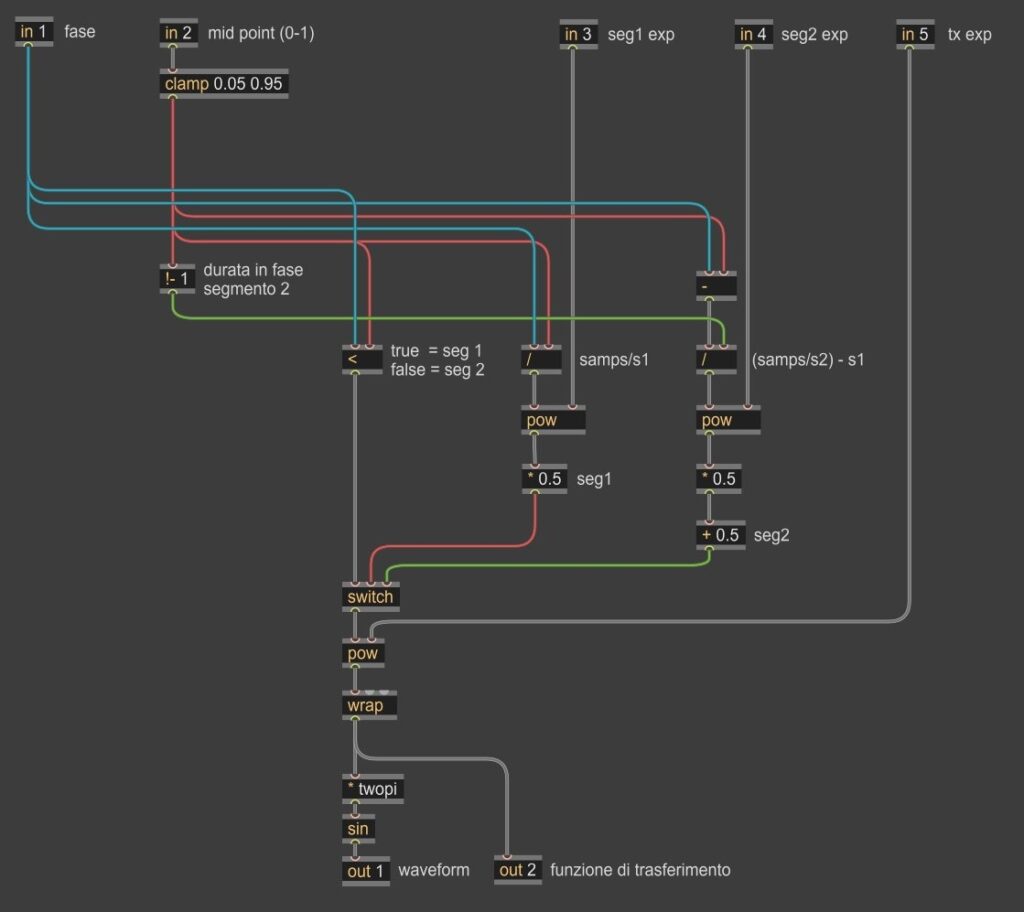
Il motore di distorsione segmenta la rampa lineare attraverso un punto di sfasamento intermedio, denominato midpoint, che suddivide il ciclo in due porzioni discrete. I flussi provenienti dalle quattro orbite di scansione vengono quindi destinati al controllo diretto dei parametri strutturali del sistema:
- Esponente globale (Orbita 1): Modula la pendenza della fase sull’intero andamento della funzione di trasferimento.
- Esponente del segmento inferiore (Orbita 2): Interviene sulla pendenza della fase nell’intervallo compreso tra lo zero e il midpoint.
- Esponente del segmento superiore (Orbita 3): Interviene sulla pendenza della fase nell’intervallo compreso tra il midpoint e l’apice del ciclo.
- Posizione del midpoint (Orbita 4): Determina il punto del ciclo in cui si attiva la transizione tra il segmento inferiore e quello superiore.
Grazie a questa configurazione, l’azione di ciascuna orbita sulla superficie a velocità differenti e con logiche di frequenza indipendenti produce una deformazione continua e asincrona della funzione di trasferimento. Questo approccio garantisce che ogni nota all’interno della polifonia mantenga la propria indipendenza armonica, pur preservando un’evoluzione spettrale coerente.
L’elaborazione in tempo reale di funzioni non lineari ad audio-rate, combinata con il campionamento simultaneo delle matrici tramite quattro oggetti jit.peek~ per ciascuna istanza, comporta un carico computazionale significativo in scenari polifonici densi. Per garantire l’efficienza del sistema, l’architettura adotta la procedura standard di gestione dinamica delle risorse prevista dall’ambiente Max/MSP, escludendo dal flusso computazionale le voci in fase di riposo e stabilizzando il consumo di CPU in proporzione diretta al numero di note effettivamente attive.
CONCLUSIONI E SVILUPPI FUTURI
Il prototipo sviluppato in questa fase iniziale dimostra la validità dell’integrazione tra la Wave Terrain Synthesis e il motore di distorsione di fase, estendendo le potenzialità espressive di entrambe le tecniche tramite lo spostamento funzionale del terreno da generatore d’onda a sorgente di controllo non lineare.
La flessibilità del mapping degli esponenti ha permesso di esplorare risposte spettrali complesse, gettando le basi per lo sviluppo di un sistema di sintesi versatile e capace di generare timbri dinamici e articolati.
I risultati ottenuti costituiscono una solida base per le fasi successive della ricerca. I futuri sviluppi si concentreranno sull’ottimizzazione del codice e sulla transizione del sistema verso un’architettura software definitiva. L’obiettivo a lungo termine prevede l’ingegnerizzazione dell’algoritmo per la distribuzione all’interno dei flussi di produzione musicale sotto forma di dispositivo Max for Live (M4L) o plug-in VST.